 Припякоптер!
| katsuk |
27.09.2010 02:39
Сообщение #1076 |
 Активный участник Группа: Админы Сообщений: 436 Регистрация: 30.06.2009 |
Итак, начнем с того, что аппарат уже есть и он летает!
Началось все с копирования известного проекта mikrokopter.de Я изменил схему под более дешевые компоненты, особенно под дешевые гироскопы (которые, тем не менее, не сильно уступают по параметрам при цене в 5-6 раз ниже), но пришлось так же и перепахать исходник прошивки.
Спустя некоторое время аппарат начал подавать признаки жизни:
А затем и летать:
После этого я поменял моторы на более медленные (был перебор по тяге, а КПД моторов находится в максимуме номинальных оборотов) и аппарат стал летать гораздо устойчивее, кроме того я начал экспериментировать с бортовой камерой, т.е. для начала я просто приматывал фотоаппарат скотчем, не утруждая себя балансировкой. Как выяснилось, не много в этом потерял
Затем я решил проверить, а что будет, если дернуть ручку джойстика, управляющую газом от минимума до максимума, пока аппарат на земле? Проверил. С высоты около 30 метров, куда он забрался меньше, чем за секунду, аппарат спикировал на дом. Отделался заменой двух пропеллеров, выпрямлением рамы, заодно переделал разводку силовых цепей, чтобы таких проблем больше не возникало. Однако вскоре обнаружилась еще одна проблема - наводки с регуляторов двигателей на приемник, что сильно ограничивало дальность действия передатчика. Сейчас я эту проблему почти победил, идеально будет, когда перейду на диапазон 2.4ГГц. Аппарт, взлетев выше деревьев внезапно перешел в режим холостого хода и стал падать с ускорением 0.95g... С камерой!.. Однако на высоте около 10 метров он снова зевелся и в первый, второй и третий разы его удалось посадить без проблем (к сожалению, в второй раз камера не записывала, а это был самый высокий полет). Во время четвертой попытки добраться до небес аппарат снова вышел из зоны действия передатчика, снова начал падать и снова удалось его поймать, но видимо я инстинктивно послал команду на старт моторов и он перекалибровал гироскопы во время падения, с трудом удалось посадить аппарат на куст смородины, как минимум он при этом ничего себе не сломал
|
| katsuk |
30.09.2010 00:20
Сообщение #1080 |
|
Активный участник Группа: Админы Сообщений: 436 Регистрация: 30.06.2009 |
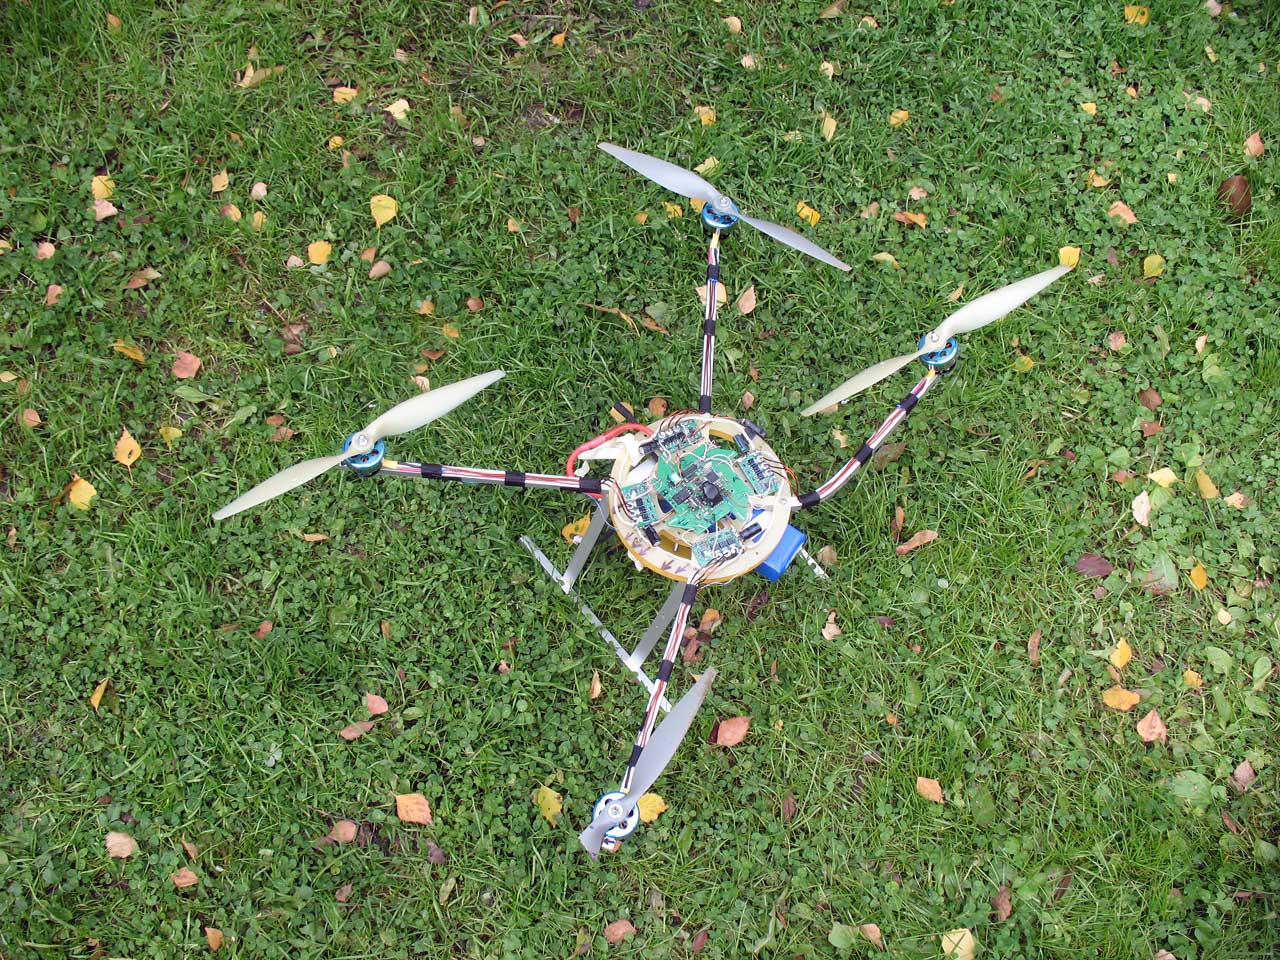
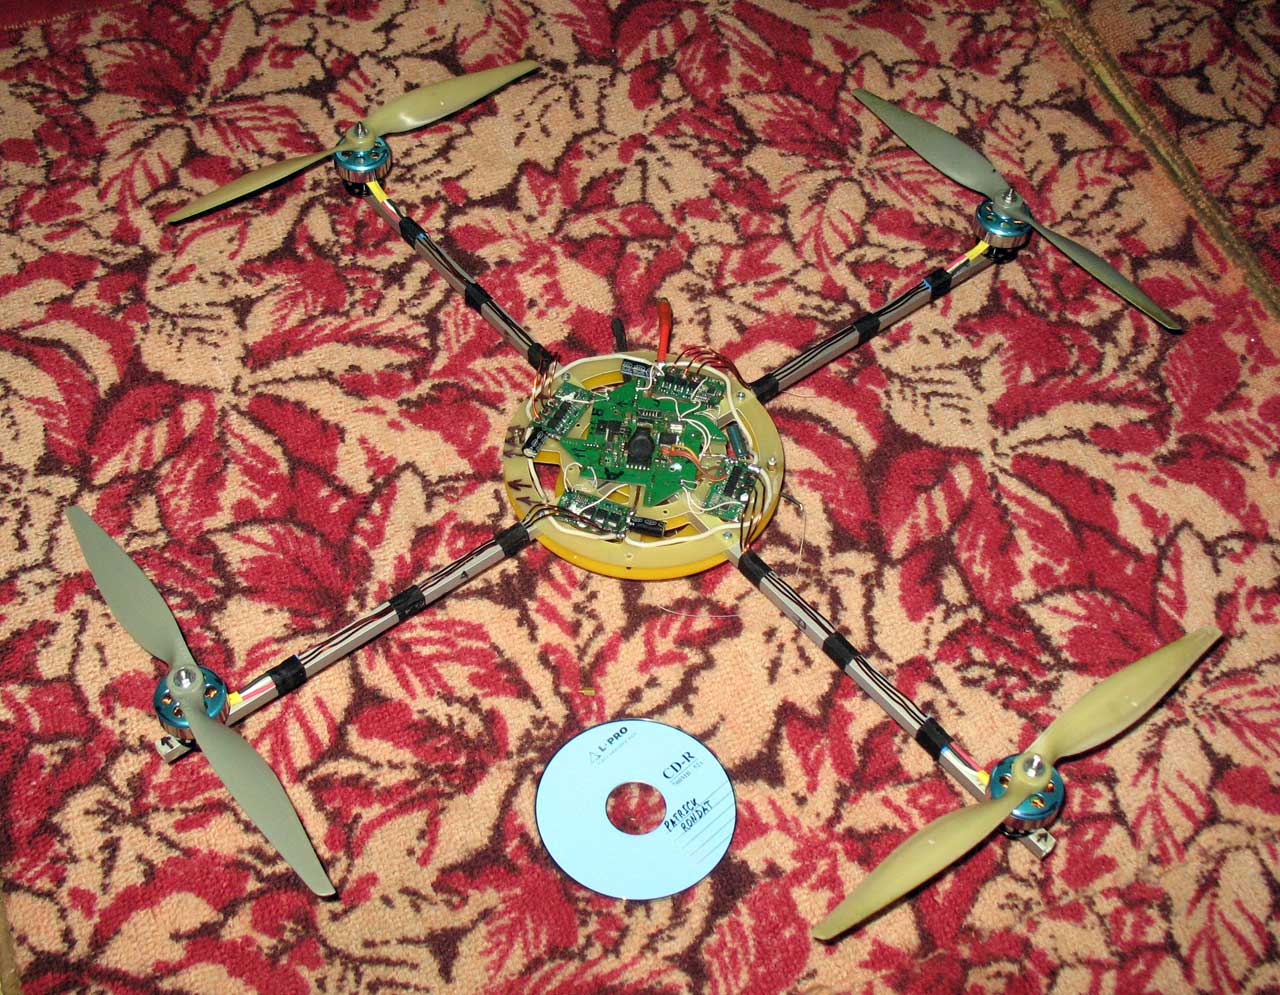
"Детали о деталях" (С) журнал "Радио" 50е-80е Общий вид аппарата на данный момент таков:
Два пропеллера отличаются цветом от двух других, это последствия предпоследнего полета, описанного выше. Основная плата выглядит вот так:
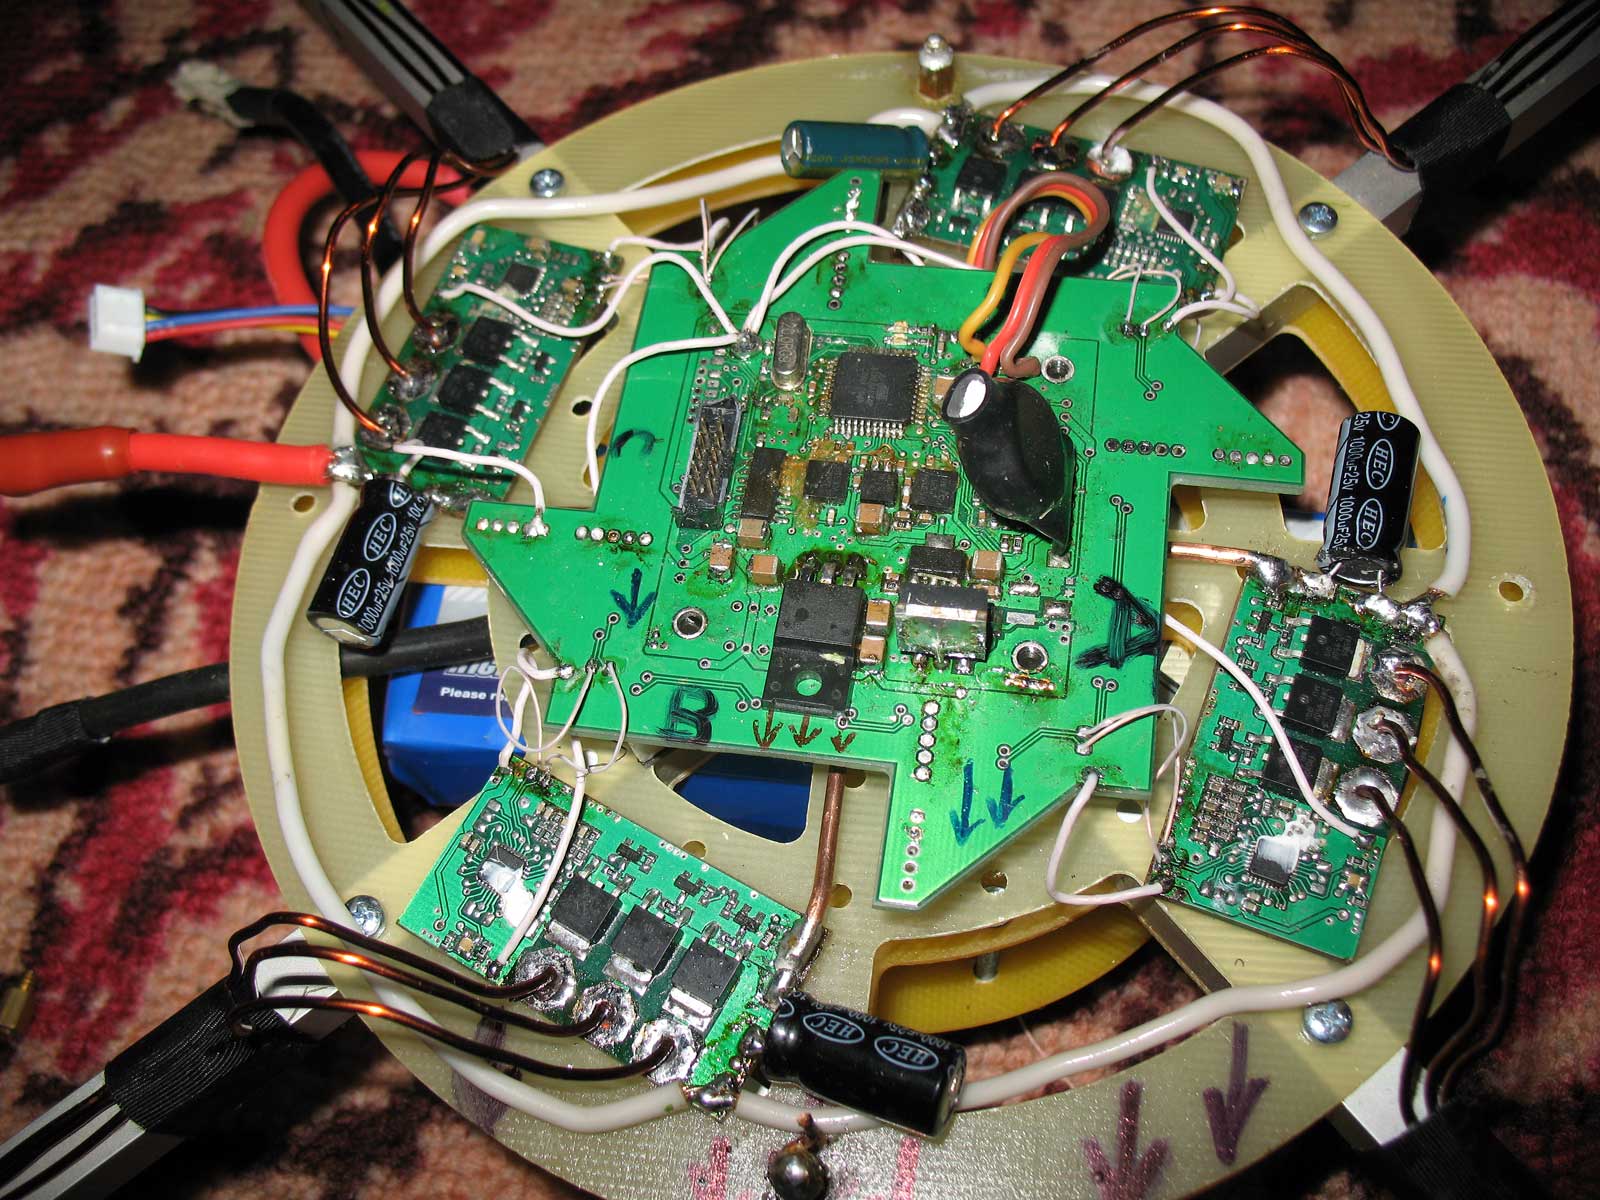
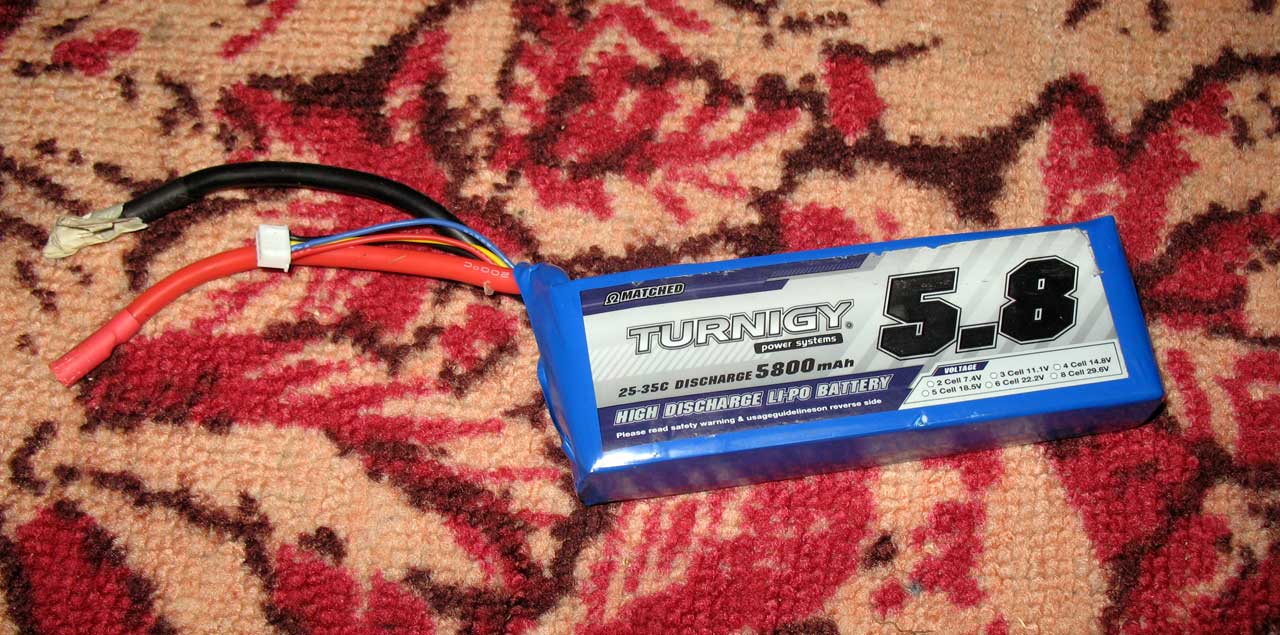
Поскольку аппарат постоянно подвергается усовершенствованию, не остается ни времени, ни желания, чтобы привести его в "красивый вид" и я решил что "...так что пусть в этой песне все остается как было" В центре платы стоит 3-х осный акселерометр, квадратики слева и справа от него - гироскопы, один на рысканье, второй 2-х осный на крен и тангаж. Черная штуковина в кембрике справа - датчик абсолютного давления (барометрический альтиметр) Источник питания - аккумулятор, от которого легко можно завести автомобиль:
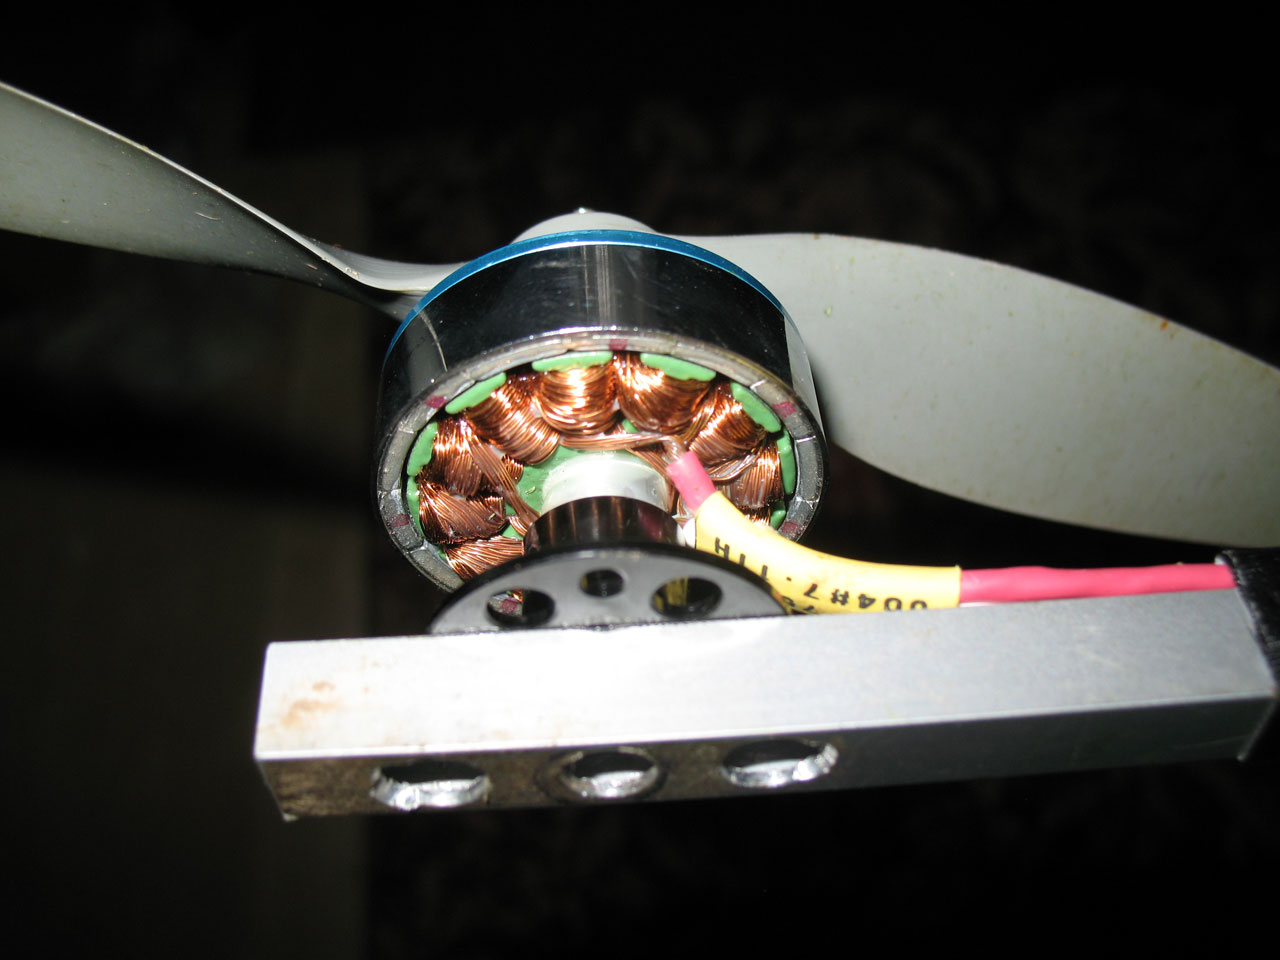
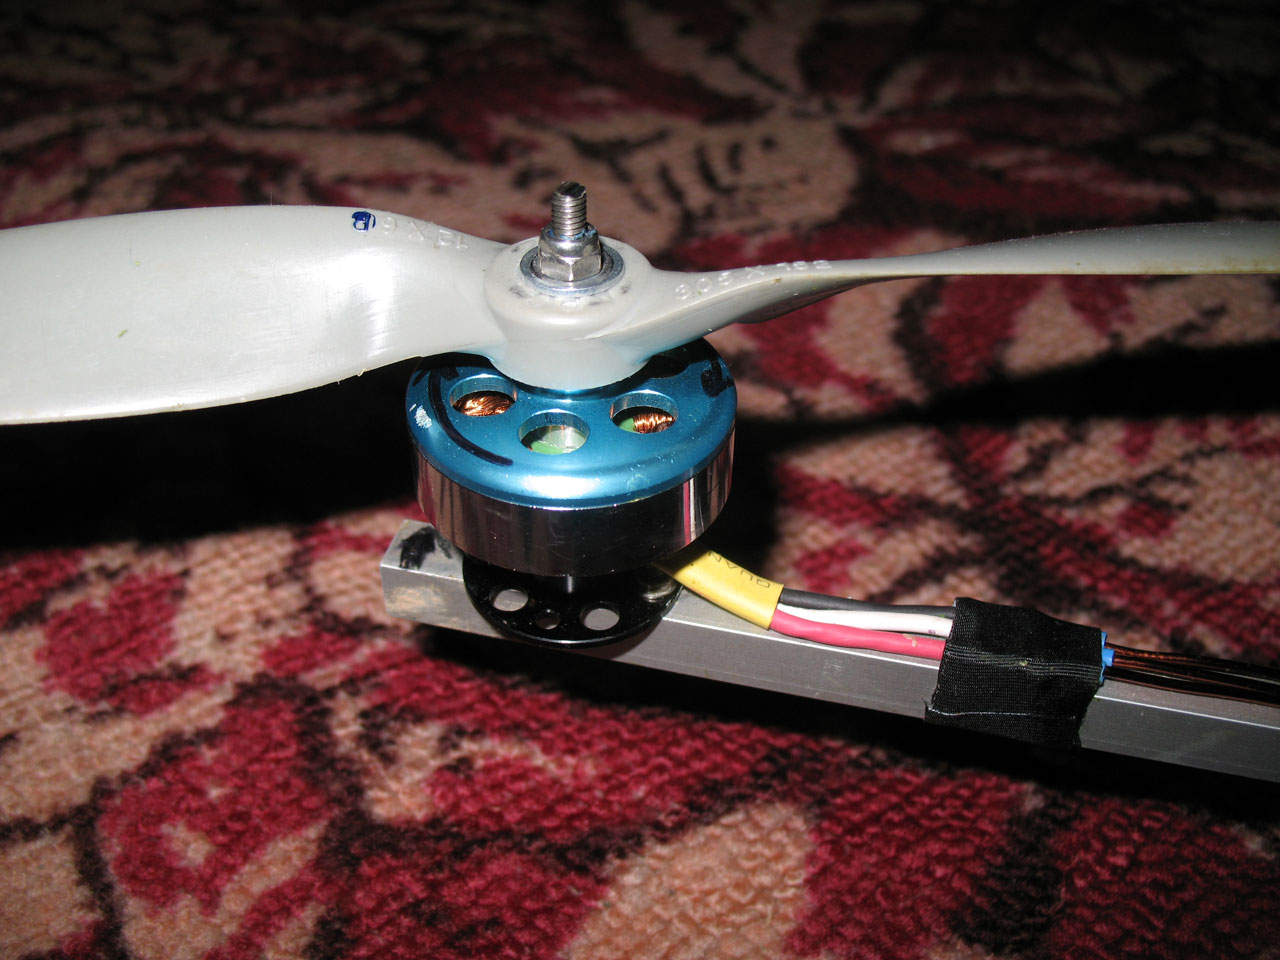
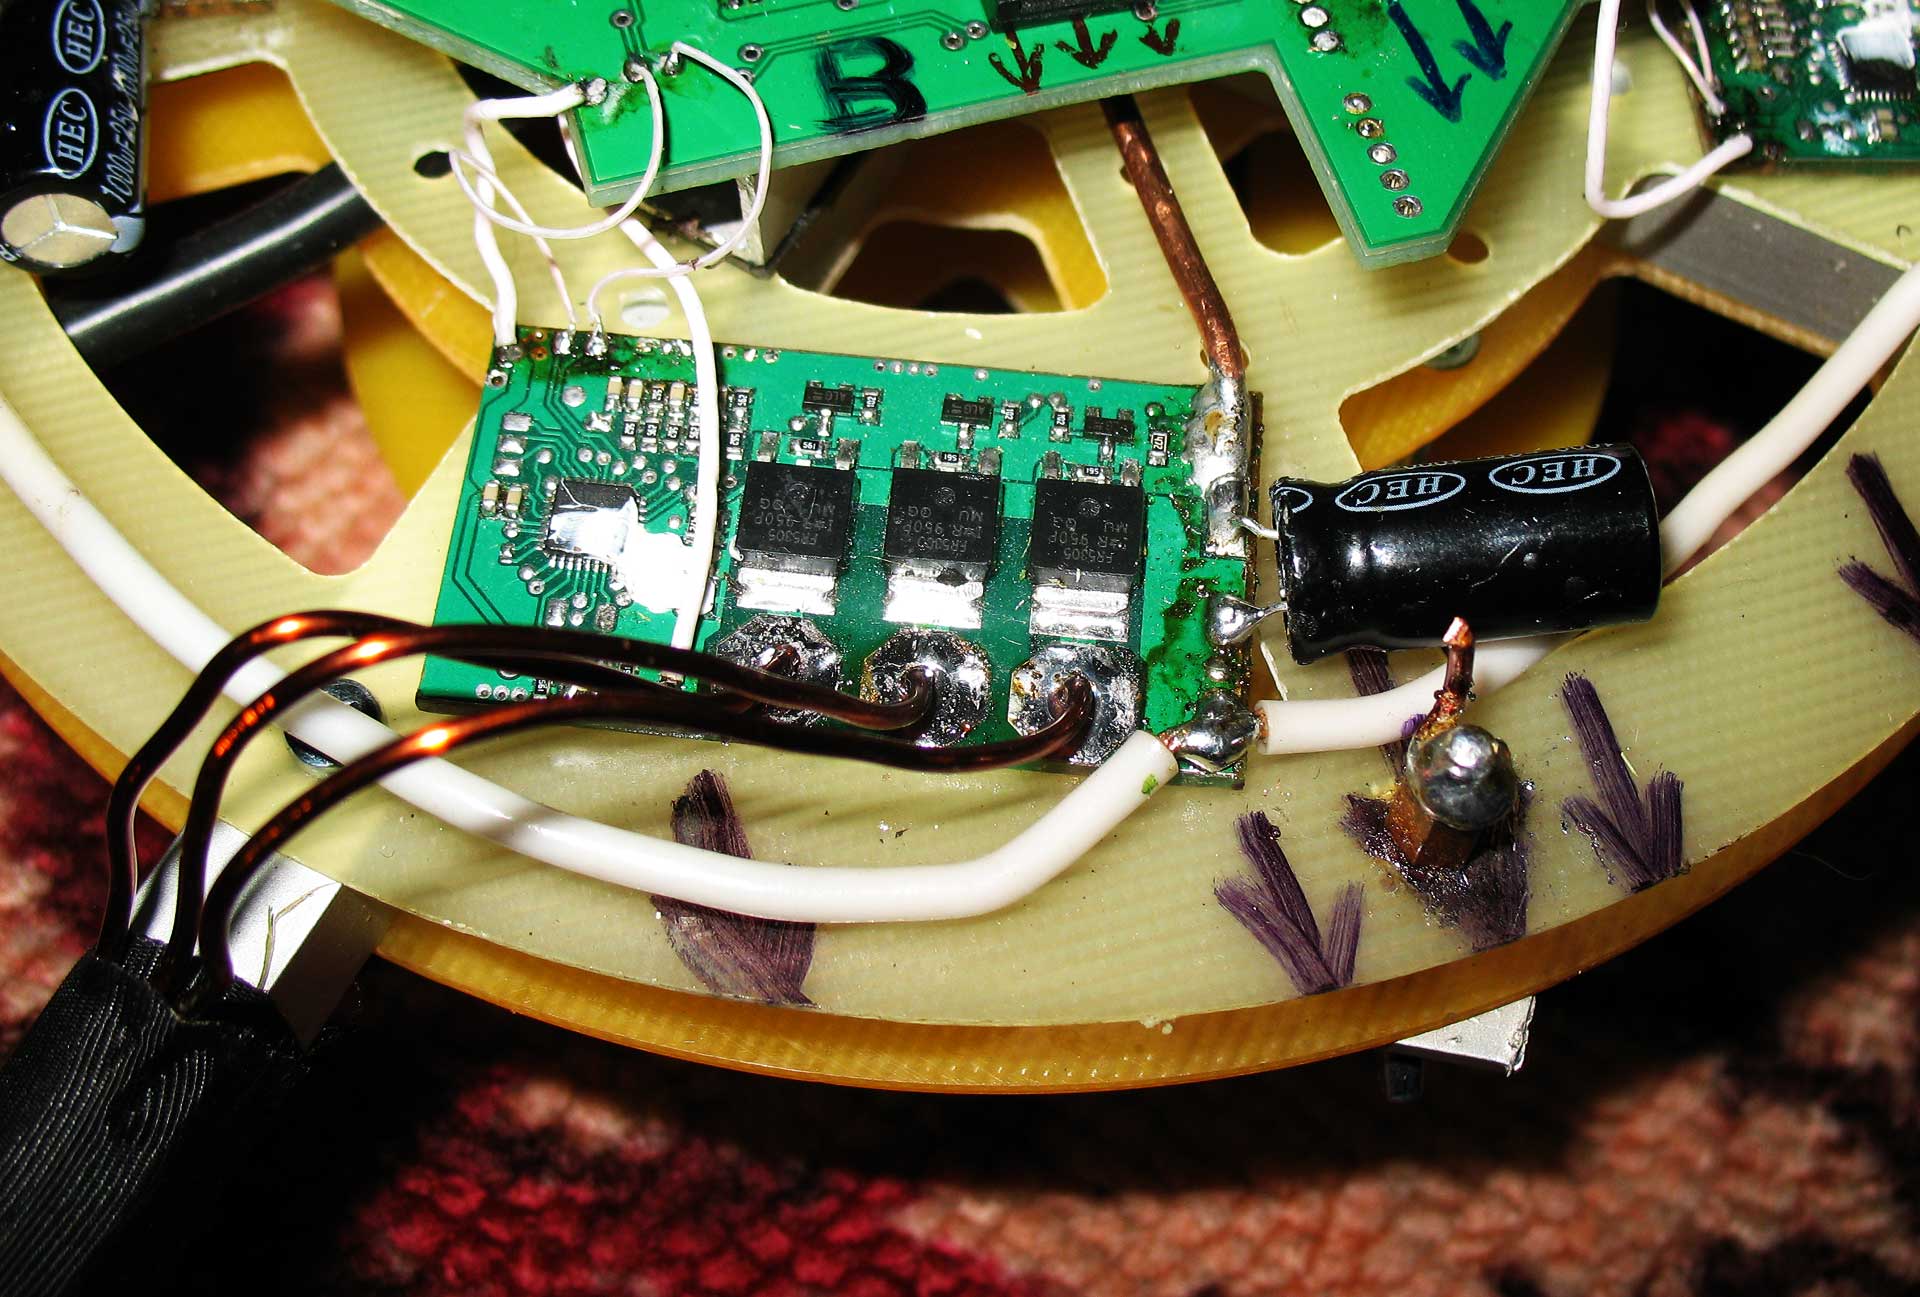
BLDC моторы:
Чтобы такой мотор вращался, ему нужен персональный процессор с, как минимум, 8 MIPS (на плате слева) и 6 мощных ключей (три сверху, три снизу)
|
| katsuk |
01.10.2010 00:46
Сообщение #1081 |
|
Активный участник Группа: Админы Сообщений: 436 Регистрация: 30.06.2009 |
Теперь у меня есть Spektrum DX7! Ура!!!  |
| katsuk |
11.10.2010 20:26
Сообщение #1082 |
|
Активный участник Группа: Админы Сообщений: 436 Регистрация: 30.06.2009 |
Тесты с новым пультом: http://www.youtube.com/watch?v=zVc_dL-Okvw |
| katsuk |
16.10.2010 15:55
Сообщение #1083 |
|
Активный участник Группа: Админы Сообщений: 436 Регистрация: 30.06.2009 |
После очередных настроек PID параметров возникли небольшие осложнения:
вывод - настройки были не идеальны |